Proje 02 · Görsel algı

Sahayı yalnızca görme.
Derinliğini anla.

ZED 2i, YOLOv8 ve 3D işleme araçlarıyla nesne, mesafe, nokta bulutu ve yüzey modelleri üzerine geliştirilen deneysel çalışmalar.

Ar-Ge prototipleriZED SDKYOLOv8PythonOpen3D
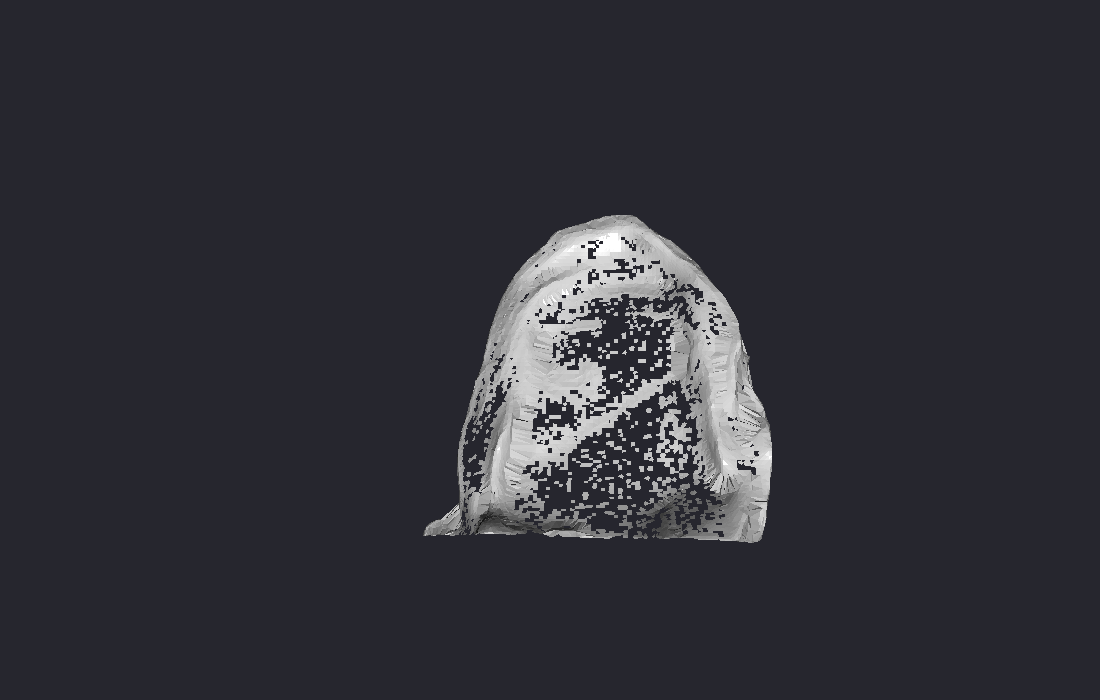
ZED kamera nokta bulutu ve 3D tarama görselleştirmesi
Stereo görüşten 3D veriyeDeneysel derinlik ve yüzey işleme
R&D

Araştırma amacı

Görüntüyü mekânsal veriye dönüştürmek.

Standart görüntü ne olduğunu gösterebilir; stereo derinlik ise nesnenin nerede olduğunu ve yaklaşık geometrisini anlamaya yardımcı olur. Bu proje, şantiye senaryolarında hangi 3D çıktının güvenilir ve kullanılabilir olduğunu araştırır.

Teknik deneyler

Algılama, modelleme ve ölçüm.

01

Nesne tespiti

YOLOv8 ile nesne sınıfı ve görüntü üzerindeki konumun belirlenmesi.

02

Derinlik ve mesafe

Stereo görüntüden derinlik haritası ve kameraya göre mesafe tahmini.

03

Nokta bulutu / mesh

Sahnenin örneklenmesi, filtrelenmesi ve yüzey modeline dönüştürülmesi.

04

Doğal taş analizi

Boyut, hacim ve kesim planı üzerine uygulamaya özel ölçüm deneyleri.

Hedef çıktılar

Saha kaydına eklenebilen zengin veri.

  • Tarih ve konum bilgili kamera oturumu
  • Tespit edilen nesne ve güven skoru
  • Nokta bulutu veya sadeleştirilmiş yüzey modeli
  • Referanslı mesafe, boyut ve hacim tahminleri

GitHub deposunu aç ↗

Güvenlik ve sınırlar

Tahmin, sertifikalı ölçüm değildir.

Kamera açısı, ışık, yüzey yapısı, hareket ve kalibrasyon derinlik doğruluğunu etkiler. Bu nedenle sonuçlar doğrudan mühendislik veya hakediş kararı olarak kullanılmaz; referans ölçüm, tolerans ve yetkili kullanıcı doğrulamasıyla birlikte değerlendirilir.

Pilot doğrulaması gerekli

Her hedef kullanım senaryosu için kabul edilebilir hata aralığı sahada ayrı ayrı ölçülecek.

Entegrasyonu incele →